

موٹر کی کارکردگی کے مسلسل تعاقب کے ساتھ، بند سلاٹ روٹرز آہستہ آہستہ موٹر مینوفیکچررز کے ذریعہ پہچانے جاتے ہیں۔ کے لیےتین فیز غیر مطابقت پذیر موٹرسٹیٹر اور روٹر ٹوتھ سلاٹس کی موجودگی کی وجہ سے گھومنے پر پلس وائبریشن کا نقصان ہوتا ہے۔ اگر روٹر ایک بند سلاٹ کو اپناتا ہے تو، مؤثر ہوا کا فرق کم ہوجاتا ہے، اور ہوا کے فرق کے مقناطیسی میدان کی دھڑکن کمزور ہوجاتی ہے، تاکہ حوصلہ افزائی کی مقناطیسی صلاحیت کو کم کیا جاسکے اور ہارمونک مقناطیسی فیلڈ کے نقصان کو کم کیا جاسکے، جو موٹر کی کارکردگی کو بہتر بنانے میں مددگار ہے۔
کی محراب کی سمت3 فیز انڈکشن موٹربند نالی والے روٹر کا ایک اہم پیرامیٹر ہے۔ جب روٹر نالی کی قسم ایک جیسی ہوتی ہے تو مختلف محراب کی بلندیوں کا انتخاب موٹر کی کارکردگی پر مختلف درجات کا اثر رکھتا ہے۔ بند سلاٹ روٹر کی یکسانیت کی جانچ کرنا مشکل ہے کیونکہ کوئی نشان نہیں ہے، اور چھپی ہوئی سیرٹیڈ مسئلہ اور بے قابو عوامل کو بڑھانا آسان ہے۔
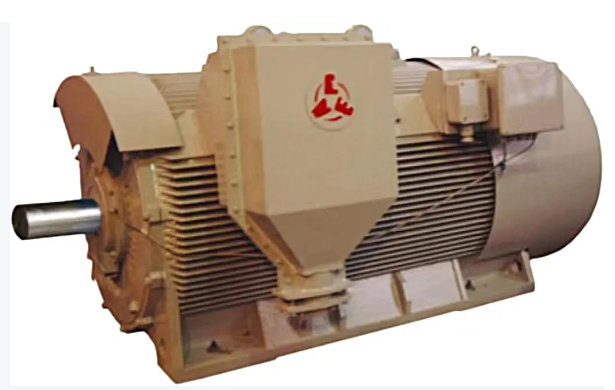
روٹر بند سلاٹ کا استعمال نہ صرف موٹر کے آوارہ نقصان اور لوہے کے نقصان کو کم کر سکتا ہے بلکہ روٹر کے رساو کے رد عمل کو بھی بڑھا سکتا ہے، جس کے نتیجے میں پاور فیکٹر میں کمی، سٹیٹر لوڈ کرنٹ میں اضافہ اور سٹیٹر کے نقصان میں اضافہ ہوتا ہے۔ ٹارک شروع کرنا اور کرنٹ کی کمی شروع کرنا، پرچی کی شرح بڑھ جاتی ہے۔ لہذا، بند سلاٹ کا استعمال کرتے وقت، کارکردگی کے اعداد و شمار کی تبدیلی پر ایک ہی وقت میں غور کیا جانا چاہئے، تاکہ موٹر کی مجموعی کارکردگی زیادہ سے زیادہ ہو.
انڈکشن موٹرایک قسم کی موٹر سے مراد ہے جو الیکٹرو مکینیکل توانائی کی تبدیلی کو حاصل کرنے کے لیے روٹر میں کرنٹ کو دلانے کے لیے روٹرز کے درمیان برقی مقناطیسی انڈکشن پر منحصر ہے۔ انڈکشن موٹر کا سٹیٹر تین حصوں پر مشتمل ہوتا ہے: سٹیٹر کور، سٹیٹر وائنڈنگ اور فریم۔ روٹر ایک روٹر کور، ایک روٹر وائنڈنگ اور گھومنے والی شافٹ پر مشتمل ہوتا ہے۔ روٹر کور بھی مرکزی مقناطیسی سرکٹ کا ایک حصہ ہے، جو عام طور پر 0.5 ملی میٹر موٹی سلکان سٹیل شیٹس پر مشتمل ہوتا ہے، کور گھومنے والی شافٹ یا روٹر سپورٹ پر فکس ہوتا ہے۔ پورے روٹر کا بیرونی حصہ بیلناکار ہے۔
روٹر وائنڈنگز کو دو اقسام میں تقسیم کیا گیا ہے: پنجرے کی قسم اور زخم کی قسم۔ عام حالات میں، انڈکشن موٹر کی روٹر کی رفتار گھومنے والی مقناطیسی فیلڈ (مطابق رفتار) کی رفتار سے ہمیشہ تھوڑی کم یا تھوڑی زیادہ ہوتی ہے، اس لیے انڈکشن موٹر کو "اسینکرونس موٹر" بھی کہا جاتا ہے۔ جب انڈکشن موٹر کا بوجھ تبدیل ہوتا ہے تو، روٹر کی رفتار اور پرچی کی شرح اس کے مطابق بدل جائے گی، تاکہ روٹر کنڈکٹر میں الیکٹرو موٹیو فورس، کرنٹ اور برقی مقناطیسی ٹارک بوجھ کی ضروریات کو پورا کرنے کے لیے اسی طرح تبدیل ہوجائے۔ مثبت اور منفی پرچی کی شرح اور سائز کے مطابق، انڈکشن موٹر میں تین آپریٹنگ سٹیٹس ہیں: موٹر، جنریٹر اور برقی مقناطیسی بریک۔
پوسٹ ٹائم: ستمبر 29-2024